約150ドルの自作ドローンで自律飛行を実現
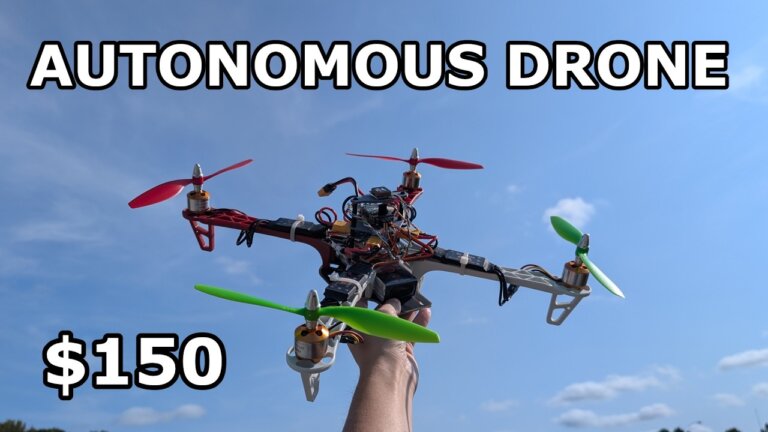
要約: 海外の動画クリエイターが、約150ドル(日本円で約2万2千円)で自律飛行可能なドローンを自作する過程を公開しました。F450フレームとINAVファームウェアを使用し、GPSによる位置保持やペイロード投下機能を搭載しています。高価な産業用機体の前に、低コストで自動化技術の基礎を学ぶ実験プラットフォームとして注目されます。
今回は「Hoarder Sam」というチャンネルの動画をご紹介します。150ドルという低予算で、自律飛行が可能なドローンを自作するという内容です。
150ドルですか。市販の産業用ドローンとは桁が違いますね。具体的にはどのような機体になっているのですか。
この機体は、約10年前のホビー用設計をベースにしています。F450というフレームを使い、航空機向けのモーターと大型プロペラを組み合わせた、効率重視の構成です。
なるほど。最新鋭の機体ではなく、既存の部品を組み合わせるアプローチですね。
はい。大きなプロペラと比較的小さなモーターの組み合わせにより、2ポンドの積載量で20分以上の飛行を実現しています。これは農業ドローンが重視する、航続時間と効率のバランスに通じるものです。
コストパフォーマンスは魅力的ですが、自作となると組み立ての手間は相当かかるでしょう。作業時間をコスト換算すると、採算性は見合いにくいかもしれません。
確かにその通りです。動画ではあえて複雑なFPV操縦ではなく、視認飛行とウェイポイント飛行に限定しています。カメラ映像をリアルタイムで受信しないことで、システムの簡素化を図っているのです。
つまり、高度な操縦技術や映像解析機能は削ぎ落とすことで、自律飛行の基本機能に絞ったわけですね。
はい。フライトコントローラーには航空機用を使用し、GPSモジュールを組み合わせることで、指定した座標を巡回する自律飛行を可能にしています。これは散薬やモニタリングの原型としても使えます。
技術的な可能性は感じますが、実際の運用で安定性を保つのは難しそうです。故障時のリスク管理や、法的な規制面も気になります。
ええ。この動画はあくまで実験的なプラットフォームとして位置づけられています。商用機のような堅牢性や、複雑な空域での運用を想定したものではありません。
では、このプロジェクトの意義はどこにあるのでしょうか。
高価な産業用機体を購入する前に、自律飛行の基本的な仕組みを理解するための教材として有用です。自作を通じて、ドローンの構造や制御原理を体感的に学べる点が挙げられます。
なるほど。実用というよりは、理解を深めるためのプロトタイプとして捉えるべきものなのですね。
その通りです。メリットと課題の両面を理解した上で、自身の用途に適合するかを見極めることが重要だと言えます。
低コストで実現する自律飛行プラットフォーム
動画では、総額150ドル(日本円で約2万2千円)で構築したドローンが紹介されています。この機体は、最大2ポンド(約900グラム)のペイロードを積載し、20分以上の飛行が可能です。重要なのは、単なるラジコンではなく、GPSを用いた自律的なウェイポイント飛行や位置保持機能を実装している点です。作成者はこれを「仕事をするドローン」と定義し、農薬散布や荷物配送などの商用ドローン開発への入り口として位置付けています。日本では産業用ドローンの導入コストが高額になりがちですが、この事例は自動化技術の原理を理解するための実験機として有効です。
効率性を重視したハードウェア構成
本機には、10年前の設計である「Flame Wheel F450」フレームが採用されています。このフレームは安価でカスタマイズ性が高く、大型プロペラと小型モーターの組み合わせにより高い効率を実現します。モーターには22サイズ1400KV(推奨は1200KV)、プロペラには8×4.5インチの航空機用タイプを使用しています。この構成は、DJI Miniシリーズが小型プロペラで長時間飛行を実現するのとは逆のアプローチですが、大型プロペラによる揚力効率でスタミナを確保しています。飛行時間重視の設計思想は、広範囲を巡回する農業用途の基礎原理と共通しています。
INAVによる自律制御とGPS設定
フライトコントローラーには「SpeedyB F405 Wing Mini」を使用し、INAV 8.0ファームウェアを適用しています。GPSモジュールにはHGLRC M100を搭載し、コンパスキャリブレーションを実施することで、正確な方位認識と位置保持を可能にしています。設定では、UARTポートへの接続や、モーター回転方向の検証が詳細に行われます。特に、安価なESC(電子速度コントローラー)を使用する場合、モーターの回転方向を手動で修正する必要がある点や、BEC機能を無効化して電源干渉を防ぐ手順が重要です。これらの設定作業は、市販の産業用ドローンではブラックボックス化されがちな制御ロジックを理解する機会を提供します。
ペイロード投下機能の実装と課題
本機には、MG995サーボを用いたペイロード投下機構が組み込まれています。これは、ドローンが空中で特定の位置から荷物を落下させる機能であり、種まきや簡易的な資材投下などの農業応用を想定した実験です。テスト飛行では、紐で吊るしたペットボトルや缶を投下する様子が確認されました。しかし、重いペイロードを長い紐で吊るすと、振り子現象が発生し、機体の安定性が損なわれることが判明しました。対策として紐を短くすることで振動を抑制しています。この事例は、自律飛行における重心管理やペイロード設計の難しさを示唆しています。
日本における導入と法規制への配慮
動画の事例は個人による実験的な構築ですが、日本ではドローン飛行に際して航空法や電波法、プライバシー保護に関する法規制が適用されます。特に、GPSを用いた自律飛行や目視外飛行を行う場合は、国土交通省への申請や特定飛行の許可が必要です。また、自作機体であっても、登録制度やリモートIDの装着義務の対象となる場合があります。農業法人がこのような低コスト機体を導入する際は、実用性よりも、制御技術の習得やプロトタイピング用途に限定し、法規制遵守を徹底する必要があります。
よくある質問(FAQ)
Q. 150ドルのドローン自作に必要な主要部品は何ですか?
主要部品は、F450フレーム、22サイズ1200KVモーター4個、8×4.5インチプロペラ、40A ESC、SpeedyB F405 Wing Miniフライトコントローラー、Express LRS受信機、HGLRC M100 GPSモジュール、3セル5000mAhリポバッテリーです。モーターとESCは予備を含め各5個購入することが推奨されています。
Q. INAVファームウェアでGPS位置保持を有効にするにはどう設定しますか?
INAV Configuratorの「Configuration」タブで「Enable GPS for navigation and telemetry」を有効にし、磁気コンパス(QMC5883など)を選択してキャリブレーションを実施します。その後、「Modes」タブで「Navigation Position Hold」をチャンネル7などのスイッチに割り当て、保存・再起動することで機能します。
Q. 安価なESCを使用する場合の注意点は何ですか?
安価な航空機用ESCは、モーターの回転方向を自動で制御できないため、手動で配線を入れ替えて正しい方向に回転させる必要があります。また、ESC側のBEC(バッテリーから5Vを供給する機能)を無効化し、フライトコントローラーからの電源供給に統一することで、電圧干渉による故障を防ぐことが重要です。
Q. ペイロード投下時に機体が不安定になる原因と対策は何ですか?
重いペイロードを長い紐で吊るすと、振り子現象が発生し、機体の安定化動作とペイロードの揺れが同期して制御が困難になります。対策として、紐を短くして振り子の周期を短縮し、揺れの影響を最小限に抑えることが挙げられます。動画では、紐を短くすることで飛行の安定性が改善されました。
Q. このドローンは農業用途でそのまま使えますか?
そのままでは使用できません。動画の機体は実験用プラットフォームであり、農薬散布などの実用には耐薬品性や正確な散布制御、安全機能が必要です。また、日本では農業用ドローンとして運用する場合、登録制度やリモートID装着、特定飛行の許可など、厳格な法規制遵守が必須です。この事例は技術習得やプロトタイピング用途として捉えるべきです。