オランダで開発中のガーベラ収穫ロボットについて
要約: オランダのガーベラ生産者協同組合と開発された収穫ロボットのプロトタイプを紹介。3DカメラとAIで花の位置や成熟度を判定し、茎を切断して収穫する仕組みを解説。人手不足への対応策として、現行の摘み取りから切断方式への変更と、障害物を回避するカメラ技術の活用が注目されます。
今回ご紹介するのは、オランダの農業メディア「Vision + Robotics」によるガーベラ収穫ロボットの動画です。熟練した作業者が不足している状況を受け、現地の生産者協同組合と連携して開発が進められているものです。
なるほど、人手不足対策ですね。動画の内容で、特に印象に残った技術的なポイントはどこでしたか。
人間が茎を利用する動作を模倣したグリッパーの仕組みが特徴的です。茎に沿ってカッターを下ろし、植物の根元から花を切り取る方式を採用しています。これにより、作物を傷つけずに収穫できる点が確認されました。
茎の隙間が狭い中で、どうやって正確に狙った花を捉えているんですか。技術的な難しさがありそうです。
3Dカメラと高精細カラーカメラを組み合わせて位置情報を取得しています。さらに側面のカメラで蕾などの障害物を検知し、AIが最適な接近経路を計算しています。障害物を避けて成熟した花に近づけるという制御です。
センサーとAIの複合運用ですね。完全自動化ではなく、現時点では半自律システムという位置づけなんですよね。
はい、輸送機構は含まれておらず、あくまで収穫動作自体に特化したプロトタイプです。将来的には機械エンジニアと協力し、市販製品への転用を目指しています。
つまり、現状は収穫部分のみで、運搬は人間または別設備という分担ですね。導入コストや回収期間の試算は、動画内では触れられていないのでしょうか。
動画では具体的な投資額やROIの数値は示されていません。ただ、作業時間の短縮が見込めるため、労務コスト削減への貢献は期待されています。一方で、複雑な機構ゆえのメンテナンス課題は残ります。
技術的な実現可能性は示されましたが、採算性の検証はこれからの段階ですね。既存の収穫ラインを置き換えるのか、追加投資になるのかで判断が分かれそうです。
そこが重要なポイントです。現在の手作業は非常に労働集約的ですが、機械化によってサイクルタイムをさらに短縮できる可能性が指摘されています。ただし、温室環境や作物の生育状態への依存度が高い点は留意が必要です。
地域や規模によって向き不向きがありそうです。オランダでは協同組合単位での導入が進んでいますが、他の市場で同じモデルが通用するかは未知数ですね。
ええ、各国の農業構造や規制の違いを考慮する必要があります。このロボットは、人手不足への一つの回答として有効ですが、万能ではないと言えます。
メリットと課題の両面がある取り組みですね。導入を考えると、技術成熟度と市場環境のバランスを見極める必要がありそうです。
そうですね。今後の商用化への道のりと、実際の現場での運用実績が注目されます。今日はここまでです。
ガーベラ収穫の課題とロボットの開発背景
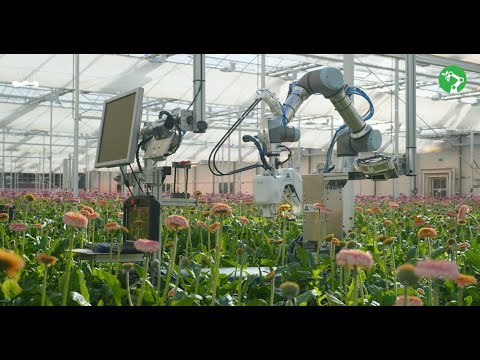
ガーベラの収穫は労働集約的な作業であり、適切な人員の確保が年々困難になっています。オランダのガーベラ作物協同組合と開発チームは、この人手不足に対応するため、収穫ロボットの開発を開始しました。開発初期段階では、収穫プロセス全体を詳細に分析し、作物内で実行可能な動作と不可能な動作を明確にしました。その結果、従来の摘み取り手法ではなく、茎を切断する方式を採用することが決定されました。このアプローチは、人間の動作をセンサー情報で解析し、それを機械部品に変換するプロセスを経て実現しました。研究の成果として、プロトタイプロボットが作成され、実際の収穫工程での検証が進められています。
3DカメラとAIによる花の認識と障害物回避
ロボットの収穫工程は、花の認識と成熟度の判定から始まります。システムには3Dカメラと高解像度カラーカメラの2種類が組み合わされており、花の位置と正確な座標を特定するために使用されます。さらに、花の近くにある蕾などの障害物を検出するためのサイドカメラも2台設置されています。これらのカメラから得られた障害物情報は、成熟した花に損傷を与えずに最適なアプローチ経路を決定するために活用されます。シーンは常に変化するため、カメラ分析は連続的に実行されます。AI技術を用いて蕾と花の位置を特定し、成熟度を判定して、どの花に接近するかを決定します。この情報はロボットのオペレーティングシステムに転送され、目標とする花への移動指令に変換されます。
人間の手技を再現する特殊なグリッパー機構
人間がガーベラを収穫する際、長い茎を巧みに利用します。手茎に近づき、茎に沿って手を下ろしながら、軽くひねって引くことで、植物の最下部から花をきれいに切り離します。開発チームはこの微妙な中間ステップに細心の注意を払いました。グリッパーの開発では、収穫プロセス内で実行すべき多くの動作をリストアップし、人間の手技を再現する仕組みを構築しました。ガーベラの長い茎は非常に動きやすく、茎間のスペースが狭いため、ロボットが目的の茎を掴むことは容易ではありません。まず、指のようなコンパクトなメカニズムで茎に接近し、次に大きなメカニズムを茎に近づけます。人間と同様に茎を利用し、カッターを茎の長さに沿って下降させることで収穫を行います。
プロトタイプの成果と今後の商用化への展望
このプロトタイプ収穫ロボットにより、作物を傷つけずにガーベラを収穫できることが実証されました。現在のグリッパーの収穫方式により、サイクルタイムをさらに短縮する可能性が見出されています。開発チームは、生産者と機械エンジニアとの協力を通じて、このロボットを市場投入可能な製品へとさらに開発できると考えています。現在はまだ半自律的なシステムですが、将来的には商用製品として展開できる基盤が整いつつあります。主な焦点は収穫そのものにあり、輸送メカニズムには注力していません。日本国内でも、花卉栽培における人手不足や作業効率化の課題に対し、こうした技術の導入を検討する動きが見られますが、海外の事例を参考にしつつ、国内の施設環境や作型に合わせた調整が必要となるでしょう。
よくある質問(FAQ)
Q. ガーベラ収穫ロボットはどのようなカメラシステムを使用していますか?
3Dカメラと高解像度カラーカメラの2種類を組み合わせて使用しています。これにより花の位置と正確な座標を特定します。さらに、花の近くにある蕾などの障害物を検出するために、サイドカメラを2台設置しています。これらのカメラ情報は、作物を傷つけずに花へ接近するための経路決定に活用されます。
Q. ロボットはガーベラの成熟度をどのように判定していますか?
AI技術を用いて、花の成熟度を判定しています。カメラから得られた画像データを解析し、蕾と花の位置を特定すると同時に、どの花が収穫可能な状態にあるかを判断します。この判定結果はロボットのオペレーティングシステムに送られ、目標とする花への移動指令に変換されます。
Q. ガーベラの茎が動きやすい問題にはどう対処していますか?
茎間のスペースが狭く、茎が動きやすい課題に対し、まず指のようなコンパクトなメカニズムで茎に接近します。その後、大きなメカニズムを茎に近づけ、人間の手技と同様に茎に沿ってカッターを下降させることで、安定した収穫を実現しています。この段階的な接近方法が、茎の揺れへの対策となっています。
Q. この収穫ロボットは現在、完全な自律運転が可能ですか?
現在のプロトタイプは半自律的なシステムです。花の認識から収穫までの一連の動作は自動化されていますが、完全な自律運転には至っていません。開発チームは、生産者や機械エンジニアとの協力を通じて、将来的には商用製品として展開できるレベルまで開発を進めることを目指しています。
Q. 開発において従来の摘み取りから切断方式に変更した理由は?
収穫プロセスの詳細な分析と、作物内で実行可能な動作の検証に基づいて変更されました。人間の動作をセンサー情報で解析し、それを機械部品に変換する過程で、茎を切断する方式がより効率的かつ実現可能であると判断されました。この変更により、作物への損傷を抑えながらの収穫が可能になっています。