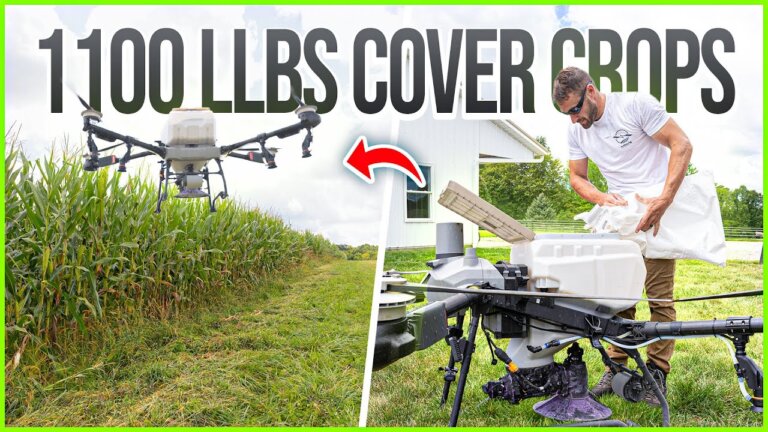
DJIアグラスT60ドローンを用いて、立っているトウモロコシ畑の上にカバー crops種子を散布する作業の様子
要約: 米国農業法人がDJI T60ドローンを使用し、立毛状態のトウモロコシ畑へ1100ポンドのカバークロップ種子を散布しました。小型種子を含む混合種子のキャリブレーション手順、散布精度、および大型アウガーによる効率化の課題を解説します。
今回はnuWay Agチャンネルの動画をご紹介します。内容は、ドローンで1,100ポンド(約500キログラム)のカバー crops種子を、既に立っているトウモロコシの茎の上から散布する現場を捉えたものです。単なるデモではなく、実際の業務フロー、特に機体のキャリブレーションや現場での課題解決に焦点が当てられています。
なるほど、立っている作物の上への散布ですね。播種時期のタイミング調整という意味では有用そうですが、実際のオペレーションで特に印象に残った点はありますか?
私が注目したのは、散布前の「キャリブレーション(校正)」の手順です。ドローンを台に載せ、種子をタンクに入れて回転させ、流下するまでの時間を計測することで、単位時間あたりの散布量をコンピューター上で算出しています。この「Ed」という名前の混合種子用に、専用のプロファイルを作成し、データベースに保存する流れが示されていました。
種子ごとにプロファイル化するのは、精度確保には不可欠ですが、運用負荷が高いですね。毎回この調整が必要だとすると、現場のオペレーターへの負担は相当大きいのではないでしょうか。
そこが面白いところで、動画では事前に「Ed」という名前で保存済みだったため、現場での大幅な再調整は不要でした。ただし、最初の校正自体は「手間がかかる」と言及されています。混合種子の場合、大粒の種子が小粒の種子を運ぶ役割を果たすため、散布幅を確保しやすいという技術的な特性も解説されていました。
種子の物理的特性が散布性能に直結するわけですね。それにしても、1エーカーあたり108ポンドという設定値から、実際に1エーカーで6ポンドしか散布できなかったというトラブルは、コスト計算上かなり致命的では?
ええ、まさにそこが実運用の難しさです。動画では境界ラインを飛ぶ際に散布量が不足し、補充して再度飛ぶ必要がありました。これは、ドローンの飛行速度や高度、そして種子の流動性のバランスが最適でなかったためと考えられます。最終的には修正されましたが、試行錯誤の過程が如実に現れています。
試行錯誤の時間も含めると、労働コストはどうなりますか。ドローン自体の稼働時間だけでなく、準備やトラブル対応を含めた総コストで、従来の機械播種と競合できるレベルなのでしょうか。
動画では、現場までの移動が1時間10分、実際の作業は30分〜1時間程度と見積もっています。大規模な畑では、従来の機械が土壌を踏み圧迫しないという利点や、高茎作物での作業性向上が評価されます。ただし、バッテリーの充電サイクルや予備機体の手配など、インフラ整備のコストは無視できません。
GPSのピンが実際の住所と3マイル離れていたエピソードもありましたね。IT慣れしている方なら笑えますが、現場作業としては致命的な遅延要因になり得ます。
そうなんです。技術的な誤差ではなく、データ入力やマッピングの課題でした。ドローン農業は、単に機体を飛ばすだけでなく、GIS(地理情報システム)との連携や、現場の文脈理解が不可欠であることがよくわかる事例ですね。
技術自体の可能性は感じますが、導入のハードルは「機体」よりも「オペレーションの熟練度」にあると言えそうです。
まさにその通りです。メリットとして高茎作物への適用性や土壌圧迫の回避がありますが、課題としては校正の手間や現場対応の複雑さがあります。普及は、これらの運用コストをいかに最適化できるかにかかっていると言えるでしょう。
導入には地域や規模、そして現場のオペレーション体制によって判断が分かれそうですね。メリットも課題もある取り組みですが、選択肢の一つとしては興味深い動画でした。今日はここまでです。
立毛トウモロコシへのカバークロップ播種の背景
米国では、収穫後の土壌保護や養分循環を目的に「カバークロップ(被覆作物)」の播種が一般的です。動画では、立毛状態のトウモロコシ畑へ、ライグラス、レッドクローバー、ダイコンなどを混合した種子を散布する様子が紹介されています。日本でも、水稲の立毛播種や畑作での被覆作物導入が進んでいますが、大型機械が入れない小規模区画や、収穫時期の遅れによる播種遅延が課題です。ドローンを用いることで、これらの制約を克服し、適期播種が可能になります。動画では合計1100ポンド(約500kg)の種子を準備し、現場での迅速な対応が行われています。
混合種子のキャリブレーションと散布設定
ドローンによる播種で重要なのは、種子の形状や重量に応じた「キャリブレーション(校正)」です。動画では、DJI T60ドローンの散布装置に、異なるサイズの種子が混在するミックス種子を投入し、アウガー(螺旋状の排出装置)の回転速度と排出量の関係を計測しています。小型種子のみだと散布幅が狭くなる傾向がありますが、大型種子を混ぜることで散布幅を確保できることが確認されました。設定値は1エーカーあたり108ポンド(約49kg)です。日本では、種子の粒状性や流動性が海外と異なる場合があるため、現地でのテスト散布と微調整が不可欠です。
散布精度とアウガーサイズによる効率化
実際の散布では、目標値に対してエーカーあたり約8〜10ポンド(約4〜5kg)の誤差が生じましたが、これは許容範囲内と評価されています。動画内で指摘された最大の課題は、アウガーのサイズ選定です。中サイズのアウガーを使用した場合、排出速度が制限され、ドローンの飛行速度を上げても散布量が追いつきません。大型アウガーであればより高速での散布が可能ですが、小型種子が混在する場合は隙間から漏れるリスクがあります。日本の農業者も、播種する種子の特性に合わせて、散布装置のオプションパーツを適切に選択する必要があります。
現場運用とバッテリー充電の課題
ドローン播種の現場運用では、バッテリーの充電環境がボトルネックになりがちです。動画では、現場に三相式発電機を持ち込み、バッテリーを高速充電しています。この発電機は移動が容易ですが、騒音が大きいという欠点があります。日本では、農作業中の騒音問題や、近隣住民への配慮が求められるため、静音性の高い発電機や、複数バッテリーの予備持ち込み、あるいは現場での充電時間を含めたスケジュール管理が重要です。また、GPSの位置精度により、実際の農家住所と数マイルずれるケースも報告されており、現場での目視確認とマッピングの再確認が推奨されます。
日本における導入の留意点と展望
動画の事例は米国の中規模農場を想定していますが、日本では圃場の区画が小さく、障害物が多い点が異なります。ドローン播種を導入する際は、農林水産省の「スマート農業技術の開発・実証プロジェクト」などの補助金制度を活用し、初期コストを抑えることが可能です。また、カバークロップの種子は、日本の気候や土壌に合った品種選定が必要です。動画で示された「立毛播種」は、収穫作業と並行して行えるため、労働力不足解消に寄与します。まずは小規模な圃場で、種子の散布精度と発芽率を検証し、最適な運用モデルを構築することが成功への近道です。
よくある質問(FAQ)
Q. ドローンでカバークロップを播種する際、散布幅を確保するにはどうすればよいですか?
小型種子のみだと散布幅が狭くなるため、大型種子を混合したミックス種子を使用することが有効です。動画では、大型種子が小型種子を運ぶ役割を果たし、適切な散布幅を確保できました。日本でも、種子の粒状性に合わせて混合比率を調整し、テスト散布で散布幅を確認してください。
Q. ドローン播種で散布量が目標値とずれる原因は何ですか?
主な原因は、アウガー(排出装置)のサイズと種子の特性の不一致です。動画では、中サイズのアウガーでは排出速度が不足し、大型サイズでは小型種子が漏れる現象が発生しました。目標値に対してエーカーあたり約4〜5kgの誤差が生じましたが、現場での微調整で許容範囲内に収めています。
Q. ドローン播種の現場でバッテリー充電はどう行っていますか?
動画では、現場に三相式発電機を持ち込み、バッテリーを高速充電しています。この発電機は2人で移動可能ですが、騒音が大きいという課題があります。日本では騒音規制や近隣配慮が必要ため、静音型発電機の選定や、予備バッテリーの複数持ち込み、充電時間を含めた作業計画が重要です。
Q. 立毛トウモロコシへの播種で、発芽に必要な条件は何ですか?
播種後、種子が土壌と接触し、十分な水分を得ることが発芽の必須条件です。動画では、播種後に降雨を待つ状況が示されました。日本では、播種後の散水や、土壌水分の確保が重要です。特に立毛播種では、トウモロコシの茎葉が雨を遮る可能性があるため、降雨タイミングや散水管理に注意が必要です。
Q. ドローン播種でGPSの位置がずれることはありますか?
はい、あります。動画では、GPSの座標が実際の農家住所から約3マイル(約5km)ずれて表示されるケースが発生しました。これは、地図データの更新遅延や、農地の境界定義の問題が原因と考えられます。現場到着後は、必ず目視で圃場を確認し、必要に応じてマッピングを修正してから作業を開始してください。